
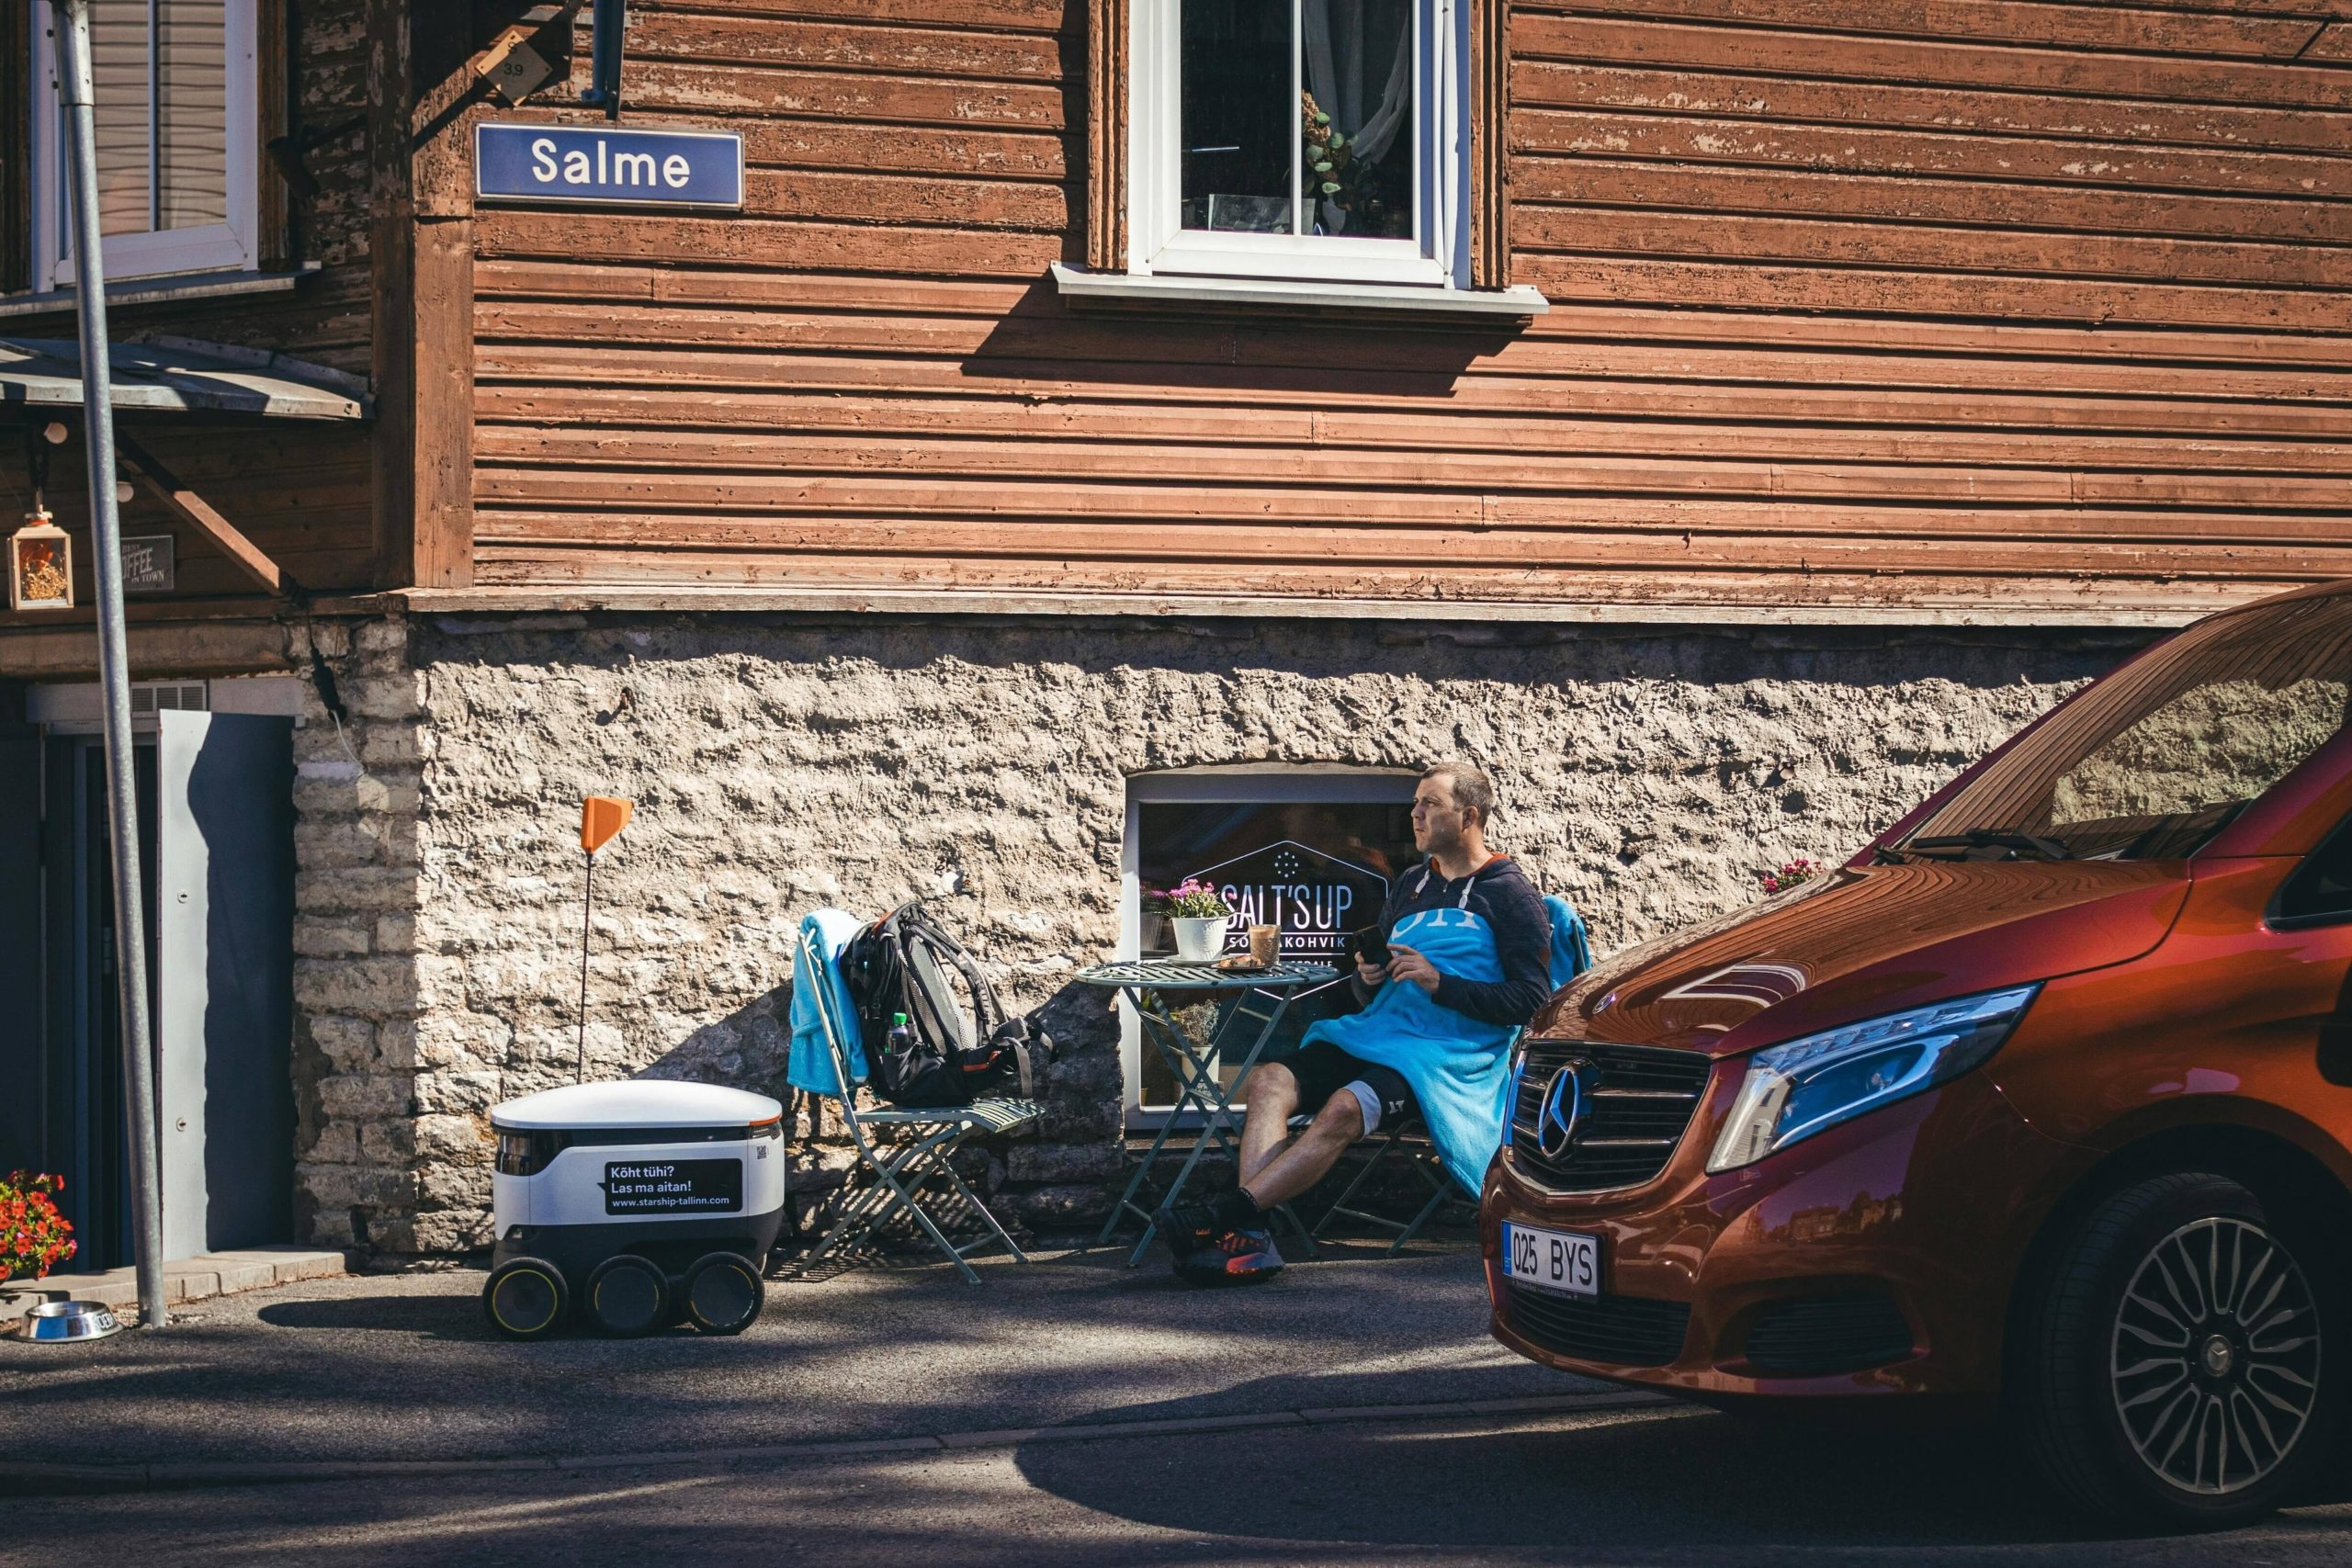
- Мобильные роботы, работающие в общественных местах, не могут полагаться на сигналы, подаваемые человеком, что создаёт проблемы с правом проезда, коммуникацией и безопасностью.
- Этические дилеммы и проблемы равенства требуют проведения инклюзивной политики и внедрения практических стандартов.
- Ранние разработки, тестирование и участие сообщества могут обеспечить справедливое и безопасное сосуществование.
Навигация человека во многом зависит от социальных сигналов и переговоров. Мы инстинктивно уступаем дорогу тем, кто передвигается на костылях, расчищаем путь службам экстренного реагирования и взаимодействуем друг с другом с помощью едва уловимых сигналов тела и зрительного контакта. У роботов в настоящее время нет таких каналов коммуникации, что создает фундаментальную проблему: как роботы, работающие в общественных местах, могут сообщать окружающим о своем приоритетном статусе?
Роботы, работающие в общественных местах, называются мобильными роботами для общественных мест (PMR). По мере того как они всё чаще появляются на наших тротуарах, в больничных коридорах и терминалах аэропортов, общество сталкивается с проблемой: как определить границы допустимого для машин, работающих в местах скопления людей?
Нынешний подход по умолчанию, при котором роботы всегда уступают людям, за исключением случаев, когда они переходят дорогу в качестве пешеходов, не подходит для широкого спектра применения роботов в общественных местах.
Помимо простых роботов-доставщиков
Сегодняшние разговоры о роботах на тротуарах обычно сводятся к устройствам для доставки посылок или еды. Рассмотрим автоматизированную инвалидную коляску, которая перемещается по терминалу аэропорта вместе с пассажиром, не имеющим возможности управлять коляской. Должно ли это устройство иметь такой же приоритет, как и инвалидная коляска с ручным управлением? Интуитивно кажется, что да, но при реализации возникают сложные вопросы, связанные с принятием алгоритмических решений и их исполнением.
Ситуация усложняется, когда мы рассматриваем PMR, выполняющие критически важные функции. Робот, доставляющий экстренные медицинские препараты пациенту с сердечным приступом, не может ждать. Роботу-поводырю, помогающему слепому пешеходу, требуются определённые навигационные привилегии для обеспечения безопасности пользователя. Роботу-помощнику полиции, реагирующему на инцидент, связанный с безопасностью, может потребоваться приоритетный проход через людные места. Каждый сценарий требует детального понимания правил приоритета, выходящего за рамки упрощённой парадигмы «роботы всегда имеют приоритет».
Проблема коммуникации и признания
Традиционные транспортные средства привлекают внимание сиренами и мигающими огнями. Представьте себе роботов-доставщиков, которые используют сирены или громкие звуки при перемещении по району — такая какофония была бы невыносимой. Но как без четких сигналов понять, что конкретный робот везет срочный груз, а не чей-то обед?
Эта проблема в сфере коммуникации требует инновационных решений. Возможно, роботы, выполняющие приоритетные задачи, могли бы использовать отличительные визуальные маркеры — особые цветовые схемы или дисплеи с символами, которые станут общепризнанными.
Негромкие звуковые сигналы, например тихое пощелкивание светофоров для пешеходов, могут указывать на приближение роботов с приоритетом, не создавая при этом шумового загрязнения. Приложения для смартфонов могут предупреждать слабовидящих или слабослышащих пешеходов о приближении робота с высоким приоритетом. Возможно, будут полезны тактильные сигналы. Какие бы решения ни появились, они должны обеспечивать баланс между эффективностью и необходимостью сохранять пригодность общественных пространств для жизни.
Алгоритмическая этика и принятие решений
Чтобы запрограммировать право проезда для роботизированных систем, необходимо преобразовать гибкие социальные переговоры в жёсткие алгоритмические решения. Навигационная система робота должна оценивать бесчисленное множество переменных: является ли приближающийся человек пожилым или инвалидом? Требует ли груз срочной доставки? Доступны ли альтернативные маршруты? Насколько загружен текущий маршрут?
Алгоритмы, управляющие поведением роботов-доставщиков, должны учитывать пограничные случаи и этические дилеммы. Должен ли робот-доставщик медицинских товаров рисковать, проезжая очень близко к пешеходу, если изменение маршрута приведёт к критической задержке доставки? Как роботы должны расставлять приоритеты при встрече с другими роботами — по принципу «кто первый пришёл, того первым и обслуживают» или в зависимости от критичности груза?
Эти вопросы затрагивают как этические аспекты и вопросы жизнеобеспечения, так и практические аспекты для разработчиков систем.
Межроботные переговоры и масштабируемость
По мере роста популяции беспилотных транспортных средств взаимодействие между роботами будет становиться всё более распространённым. В отличие от взаимодействия между человеком и роботом, такое взаимодействие теоретически может осуществляться посредством прямой цифровой связи, что позволит мгновенно согласовывать права на проезд. Стандартизированный протокол может позволить роботам сообщать об уровне своего приоритета, пункте назначения и типе груза, что будет способствовать эффективному транспортному потоку.
Однако эта цифровая система переговоров вызывает опасения по поводу мошенничества и злоупотреблений. Что мешает логистической компании запрограммировать своих роботов так, чтобы они преувеличивали свой приоритет? Как дорожная служба может проверить, действительно ли робот, утверждающий, что перевозит медицинские товары, занимается именно этим?
Справедливость, доступность и влияние на общество
Любая система обеспечения беспрепятственного доступа должна ставить во главу угла равенство и доступность. Люди с ограниченными возможностями, и без того испытывающие трудности при передвижении в общественных местах, не должны нести дополнительное бремя из-за роботизированных систем. Автоматизированные инвалидные коляски и роботы-помощники должны иметь те же права, что и их нынешние аналоги. Местные сообщества должны иметь возможность влиять на то, как роботизированные системы обеспечения беспрепятственного доступа работают в их районах, чтобы не допустить ситуаций, когда внедрение технологий опережает общественное признание.
Социально-экономическое равенство также требует внимания. Будут ли приоритетные услуги роботов доступны только тем, кто может позволить себе премиум-услуги? Как нам избежать создания двухуровневой системы, при которой богатые будут пользоваться приоритетными услугами роботов, а остальные будут ждать? Эти вопросы требуют разработки проактивной политики, а не реактивного регулирования.
Путь вперед
Решение проблемы приоритета проезда общественного транспорта требует внимания в краткосрочной перспективе, даже несмотря на то, что повсеместное внедрение таких систем ещё впереди. Ждать, пока произойдут критические инциденты — пока кто-то пострадает из-за того, что медицинский или другой критически важный робот не смог пробраться сквозь толпу, — значит не предвидеть будущее.
На начальных этапах можно сосредоточиться на установлении стандартов связи и тестировании методов приоритетной передачи сигналов в ограниченных условиях. Терминалы аэропортов и больничные комплексы могут стать испытательными полигонами, где контролируемые группы населения смогут оставлять отзывы о различных подходах. При разработке и оценке этих ранних экспериментов необходимо привлекать защитников прав людей с ограниченными возможностями, специалистов по городскому планированию, специалистов по этике и заинтересованные сообщества.
На последующих этапах можно будет расширить охват общественных пространств и усовершенствовать протоколы на основе реального опыта. Нормативно-правовая база должна оставаться достаточно гибкой, чтобы соответствовать технологическому прогрессу и при этом обеспечивать соблюдение стандартов безопасности. Международная координация будет иметь важное значение, поскольку PMR и их программы, скорее всего, будут выходить за пределы юрисдикции.
Переосмысление общего пространства
Вопрос о правах на полосу отчуждения для беспилотных транспортных средств — это не просто техническая проблема, а фундаментальное переосмысление того, как мы делим общественные пространства с автономными системами.
Для достижения успеха необходимо признать сложность этих взаимодействий и стремиться к инклюзивным, поэтапным решениям. Мы должны противостоять искушению вводить упрощённые правила, которые не учитывают различные роли, которые будут играть в наших сообществах специалисты по управлению рисками.
Если начать этот разговор сейчас, до повсеместного внедрения, у нас будет возможность создать технологию, которая будет служить потребностям людей, а не заставлять людей приспосабливаться к технологическим ограничениям. Благодаря продуманному планированию, вовлечению сообщества и итерациям, основанным на опыте, мы можем создать систему, которая будет улучшать, а не усложнять наше общее пространство.
Альтернативный вариант — ждать, пока проблемы не станут критическими, — ставит под угрозу как безопасность людей, так и потенциальную пользу, которую могут принести эти технологии. Действовать нужно сейчас, пока не произошла первая предотвратимая трагедия.